足裏がセンサーのように働く、という話を先日書きました。
そのことは前々から妄想していたこととも関わっていて、記事を書いたことで思い出したのが二足歩行ロボットの歩き方でした。
それは、ロボットの歩きがぎこちなく見えるのは、足首から先が“ひとつの塊”になっているからじゃないか、というもの。
人間のように足先や足裏の小さな関節が動けば、もっとスムーズに歩けるのではないか、と。
思い出したついでに調べてみたら——
実際にロボット工学の世界でも、足裏やアーチの柔らかさを再現しようとする研究が進んでいるみたいです。
例えば、足裏を柔らかい素材にして着地の衝撃を吸収させたり、人間と同じように縦アーチや横アーチを持たせて力を分散させたり。足裏にセンサーを組み込んで、地面の傾きや硬さを感じ取れるようにする、というものまで。
そういった工夫によって、ロボットの歩きは平らな床だけでなく、整っていない凹凸のある地面でも安定しやすくなり、着地の衝撃もやわらぐようになるそうです。
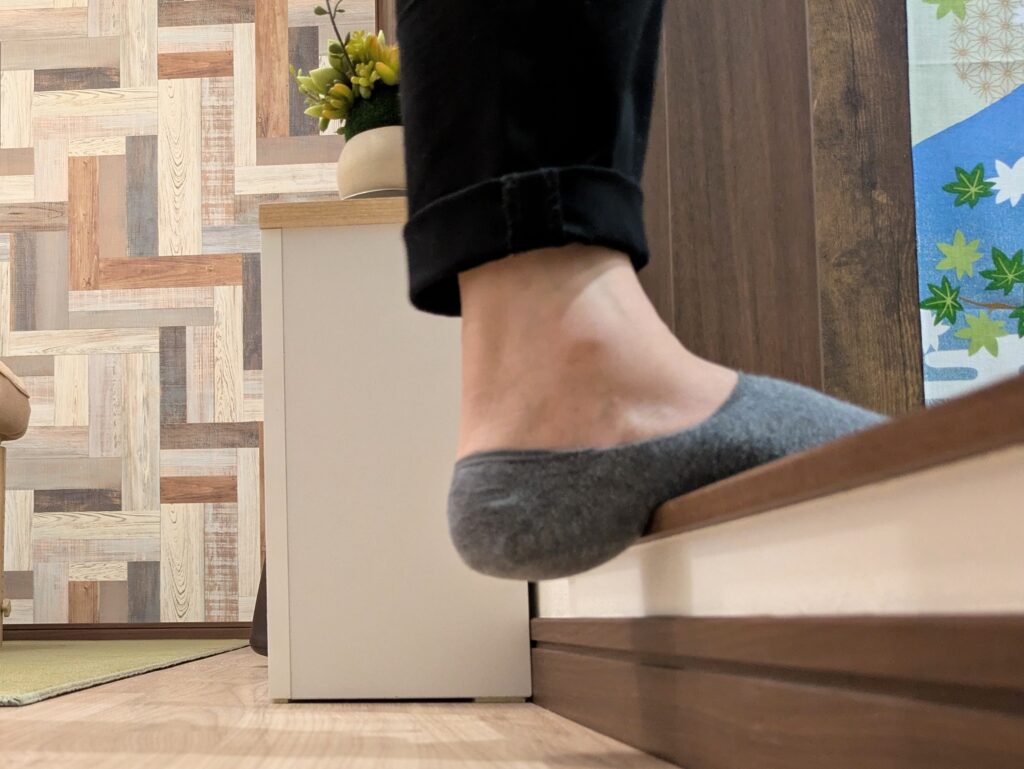
人間の足も同じで、足元が固まってひとつの塊のようになってしまうと、地面からの情報をうまく受け取れず、上半身で無理やりバランスを取るしかなくなります。
逆に、足先や足裏のセンサーが働き、足元の関節が微細に動くことで、土台で衝撃や揺れを処理できる。
そのおかげで全身は自然にスムーズに動けるようになる。
妄想から始まった話ですが、実際に研究でも似た方向があると知って、やっぱり足元って大事なんだなとあらためて感じました。